
实现自动驾驶,汽车需要采集哪些数据?实际上,自动驾驶系统依靠多种传感器感知周围环境,每种传感器各有优劣,通常需要组合使用才能实现可靠的环境感知。以下对五种核心传感器进行梳理:
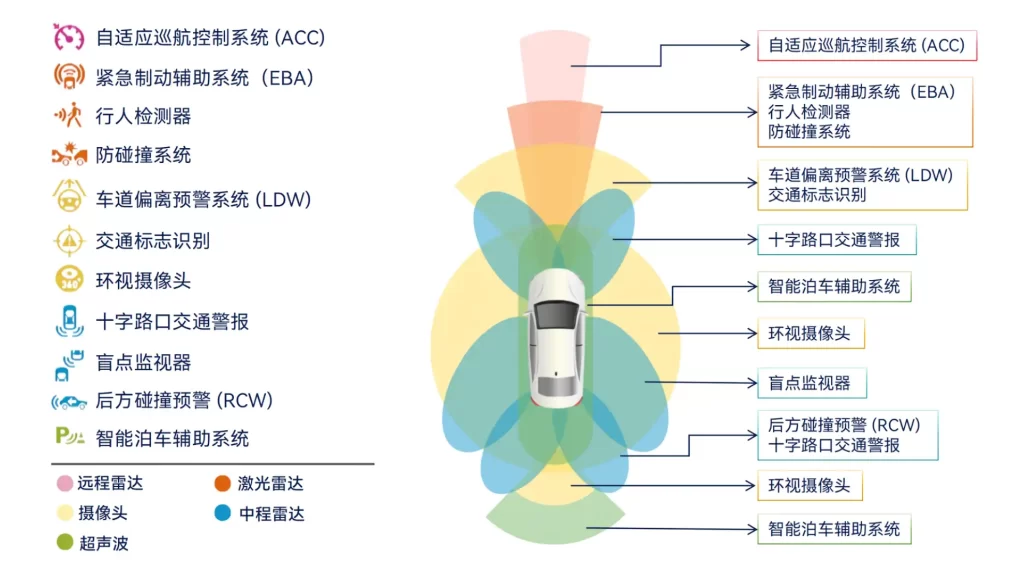
| 类型 | 功能 | 优点 | 缺点 | 范围 |
| 激光雷达 | 障碍物探测识别 车道线识别 辅助定位 地图构建 | – 精度高– 探测范围较广– 可以构建车辆周边环境3D模型 | – 容易受到雨雪雾等恶劣天气影响– 技术不够成熟– 产品造价高昂 | 200米以内 |
| 摄像头 | 障碍物探测识别 车道线识别 辅助定位 道路信息读取 地图构建 | – 可对物体几何特征、色彩及文字等信息进行识别– 可通过算法实现对障碍物距离的探测– 技术成熟成本低廉 | – 受光照变化影响大– 容易受到恶劣环境干扰 | 最远探测范围可超过500米 |
| 毫米波雷达 | 障碍物探测 (中远) | – 对烟雾、灰尘的穿透能力较强– 抗干扰能力强– 对相对速度、距离的测量准确度非常高 | – 测量范围相对Lidar更窄– 难以辨别物体大小和形状 | 200米以内 |
| 超声波雷达 | 障碍物探测 (近距) | – 技术成熟– 成本低受天气干扰小– 抗干扰能力强 | – 测量精度差– 测量范围小、距离近 | 3米以内 |
| GNSS/IMU | 车辆导航、定位 | – 通过对卫星三角定位和惯性导航进行结合实现对车辆进行定位 | – 容易受到城市建筑、隧道等障碍物的干扰,使得测量精度大打折扣 | 广域,高精度定位保持在10米以内 |


