康谋新闻
康谋亮相深圳2026新能源汽车电子论坛
20/09/2026
随着智能驾驶技术快速迭代,数据采集作为智驾数据应用的第一公里,直接决定感知融合算法迭代、仿真验证的最终效果,行业对高质量、高同步性、可复用的原始路测数据需求愈发迫切。
2026年9月10日,2026新能源汽车电子创新技术论坛于深圳顺利举办。康谋带来多传感器融合数采实践方案分享,直面智驾研发真实工程痛点,输出可落地的全栈数采解决方案。
活动概况
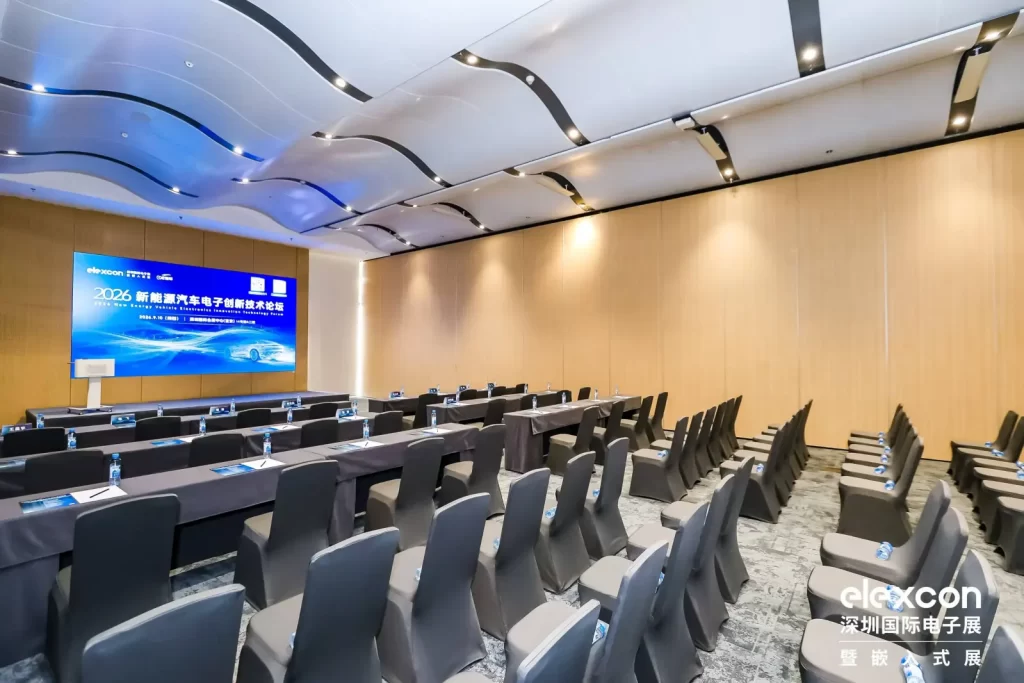
本次论坛聚焦新能源汽车电子、智能座舱、自动驾驶、多传感器融合等热点方向,汇聚整车厂、Tier1供应商、技术企业的行业专家,围绕AI浪潮下汽车产业技术革新展开深度研讨与技术交流。
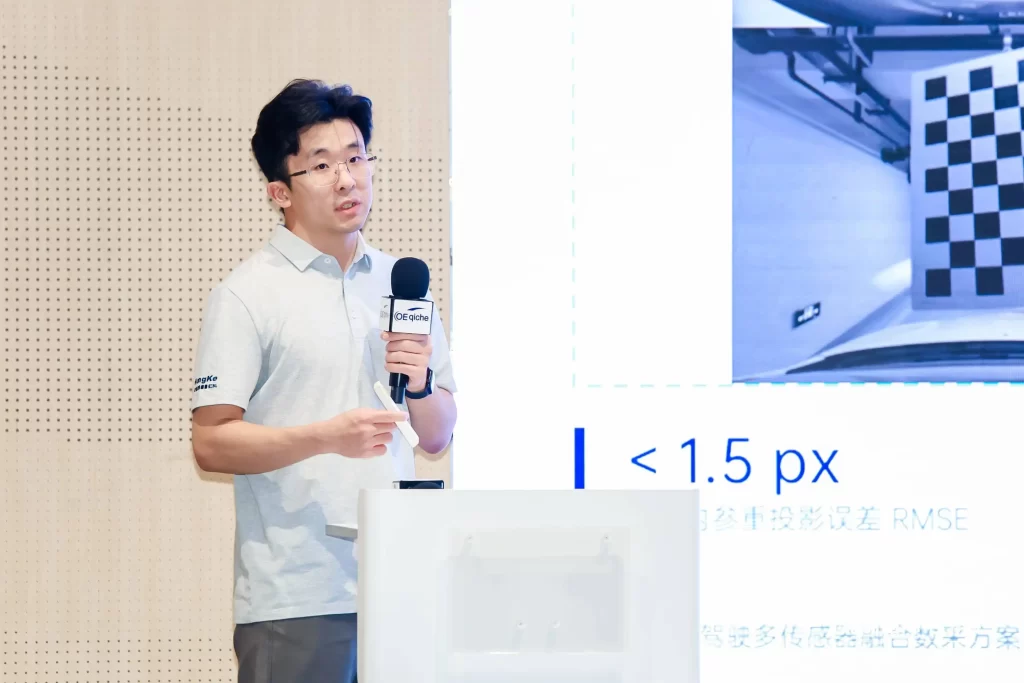
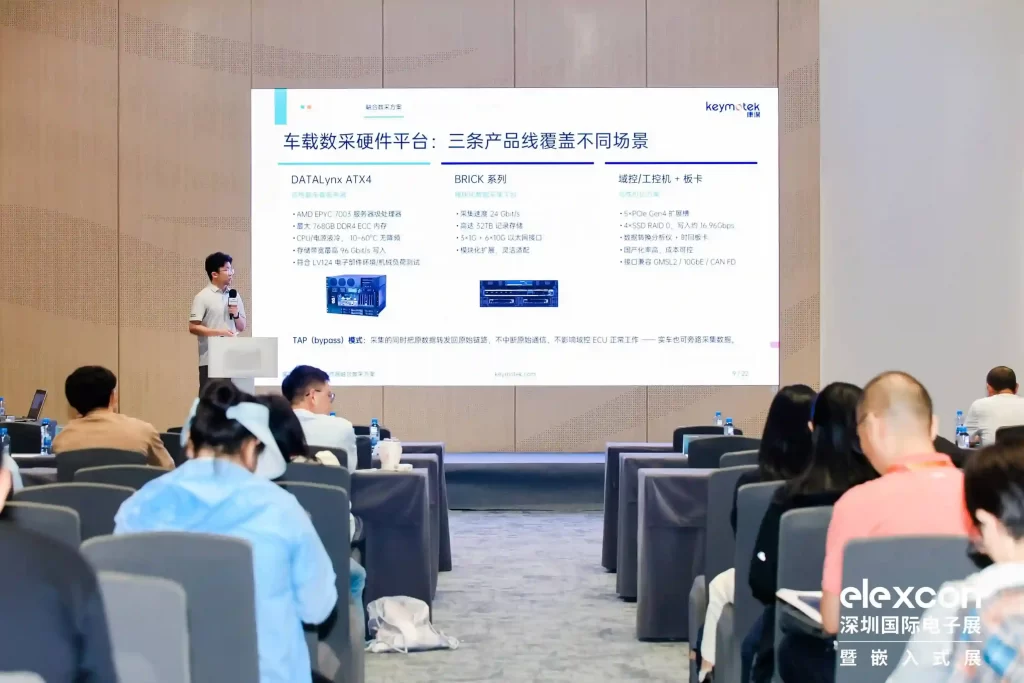
康谋作为专注智驾与机器人领域的解决方案商受邀参会,技术工程师王晨宇登台发表专题演讲,围绕自动驾驶多传感器融合数采主题,与现场同仁分享一线工程实践经验。
活动回顾
康谋本次带来“实践自动驾驶多传感器融合数采方案”主题演讲,聚焦智驾研发链路中多传感器融合数据采集这一数据应用第一公里,从行业痛点、全栈架构、关键技术、真实项目案例多维度,完整拆解从路采到数据应用的高质量数据链路如何工程化落地。
- 四层全栈高性能融合数采整体方案
针对智驾行业普遍面临的长尾高危场景难覆盖、算法迭代回归效率低,以及数采环节存在传感器时序错位、传输带宽不足、采集数据格式杂乱难以复用等痛点,康谋提出四层全栈架构的高性能数采方案,自下而上分为:
1)传感器层
兼容GMSL相机、激光雷达、毫米波雷达、GNSS/IMU组合惯导、CAN总线等主流车载传感器,实现不同物理特性传感器的数据对齐;
2)接入与同步层
依托采集板卡、转换分析仪,通过PPS+PTP/gPTP硬件时间同步机制,做到硬件时间戳赋时,摒弃软件时钟,同步精度≤1ms;支持TAP旁路采集模式,在不干扰原车域控、ECU正常工作的前提下完成实车数据采集;同时配套完整的多传感器标定流程,保障外参精度;
3)计算与存储层
拥有DATALynx ATX4、BRICK、域控工控机+板卡三条硬件产品线,覆盖高性能、模块化、高性价比不同项目需求,依靠RAID0实现高带宽稳定写入;
4)软件与工具链层
基于ROS2定制采集框架,采用MCAP作为核心存储格式,配套数据质量评估、可视化回放、解包导出全套工具,实现采集、监控、质检、导出全流程闭环。
- 核心关键技术
演讲对方案背后的核心工程技术做重点解读:
• 硬件级时间同步:由RTK组合惯导作为主时钟,PPS做秒级脉冲对齐,PTP/gPTP完成亚毫秒网络授时,支持相机外触发曝光、激光雷达相位锁定,实现微秒级链路对齐;
• 标准化多传感器标定:采用安装先验建模‑数据驱动优化‑全链路质检固化三阶段标定流程,相机重投影误差<1.5px,外参平移误差≤2cm、旋转误差≤0.1°,输出标准化 YAML 参数包;
• ROS2去中心化软件架构:依托DDS数据总线,消除单点故障,发布‑订阅模型实现业务解耦,保障长时间采集数据零丢失;
• 配置化、模块化设计:通过GUI与YAML配置驱动,新增传感器即插即用,现场部署无需修改底层代码,大幅降低调试维护成本。
- 多行业一线项目实践案例