面向矿卡矿机 | 实车项目验证 | 恶劣工况一体化数采
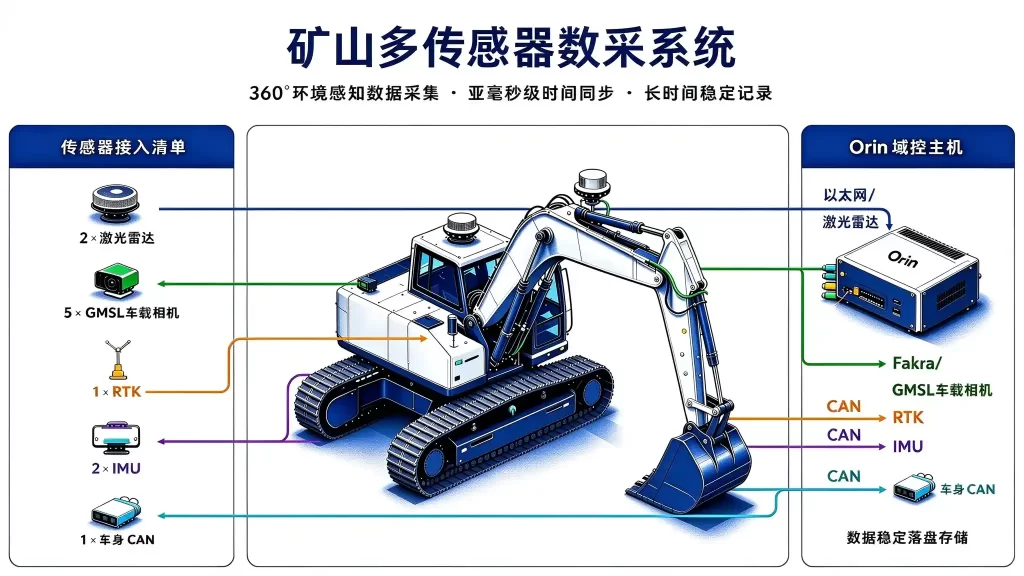
本套矿山多传感器数采方案,基于成熟乘用车数采工程经验针对矿卡、矿用工程机械专项优化,可实现多路相机、激光雷达、惯导的 360° 环境感知数据采集。
硬件PTP/gPTP实现亚毫秒级时间同步,搭配大容量车载存储,支持长时间采集与回放,产出高质量数据集,支撑矿山自动驾驶感知算法迭代。开箱即用,配套现场部署及全周期技术服务,解决传统方案碎片化、落地难问题。
硬件PTP实测优于 1ms
综合丢帧率 ≤ 0.5%
24h 矿山工况连续采集
经矿山实车验证,以PTP微秒同步与零丢帧保障数据质量
已完成矿山主机厂实车项目完整交付,经粉尘、振动、温差等真实工况验证,软硬件一体化闭环。
提供硬件、软件工具、图纸文档、验收报告等全套标准化交付物,客户上车即可直接采集。
提供一站式上车部署与现场操作培训,交付后提供远程加现场技术支持,全国网点快速响应。
采用 chrony+NTP 全局基准与硬件 PTP 分层同步,实测链路时间戳精度优于 1μs 级别。
ROS2 采集框架 + NVIDIA NVENC 硬件编码,多路高清视频稳定落盘,综合丢帧率≤0.5%。
时间戳可视化监控可提前预警链路异常,配置文件化管理相机参数,降低多车队部署人为错误。
基于ROS2框架,支持多路相机、激光雷达、毫米波雷达、RTK惯导的高精度时同采集与联合标定,满足场景重建严苛要求
插件化设计,传感器动态增删、自动识别,YAML 配置管理,可快速接入 GPS、Radar 等新型传感器
Qt 界面 3D 可视化、多源数据同屏,配置可存载;兼容 ROS2 Bag,支持会话管理、变速跳转回放及图像等多类数据导出
实时监控 CPU、磁盘资源,多形式异常告警、分级日志落盘,事件码快速定位;支持 ASAM MDF4 格式,对接自动驾驶测试分析工具链
从设备到全套资料,交付一套可直接上路的矿山数采系统
威卡主导发起行业首个“具身智能工程机械高质量数据集”。康谋作为核心技术伙伴配合完成10余种工况、30余个场景的真实数据采集
针对矿山井下恶劣工况,康谋提供软硬件闭环系统,依托硬件级PTP毫秒同步与CAN总线捕获技术,保障多源数据精准对齐,综合丢帧率≤0.5%
成果于徐州AI大会正式发布。康谋数采工具链筑牢底座,助威卡打通“采集-训练-落地”闭环,支撑其井下无人铲运机等标杆项目落地
致力于为您提供适配项目需求的软硬件设备,以及全流程的技术支持和专业服务